बड़े के साथ बच्चे2× ESP32स्तर 3/3
हाथ के इशारे से चलने वाली रोबोट आर्म
टिल्ट सेंसर वाला दस्ताना पहनिए। आर्म आपके हाथ की नकल करती है, बिना तार और बिना ऐप के।
सेव करने के लिए साइन इन करें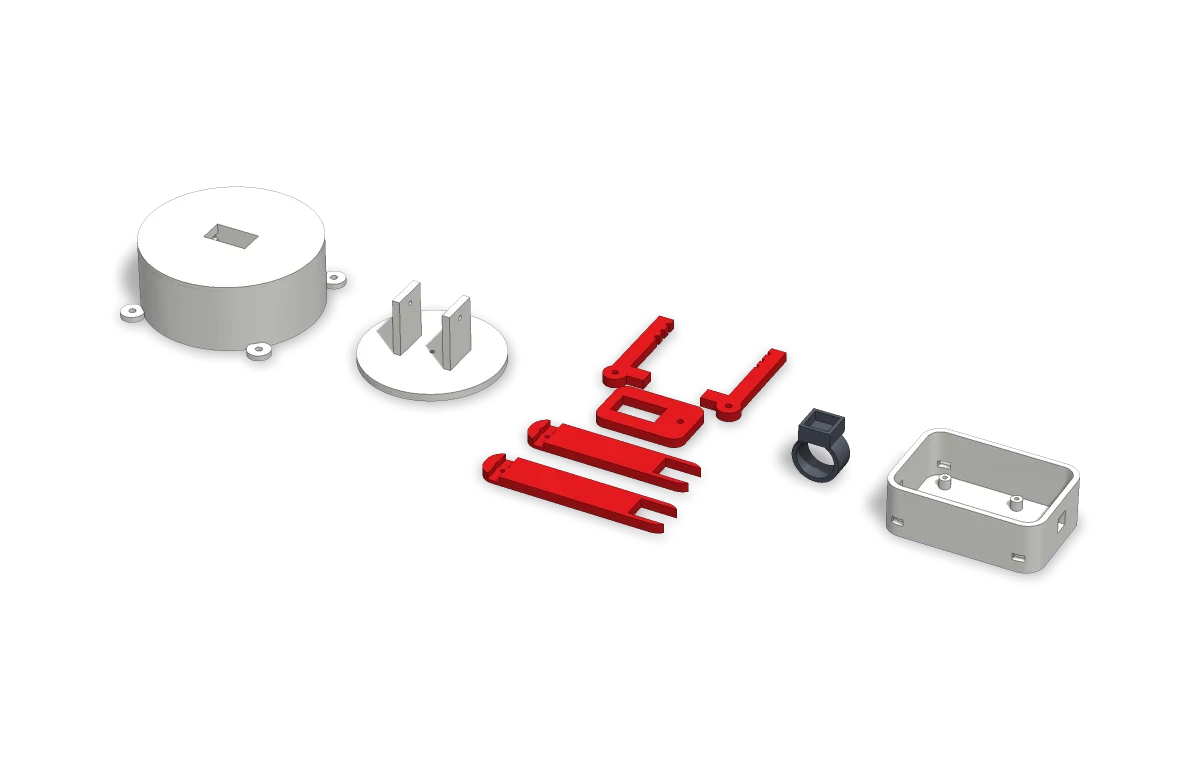
बच्चे, बड़े के साथ
DIY प्रोजेक्ट। बच्चे इसे केवल किसी बड़े (16+ वर्ष) के साथ ही बनाएँ, जो पूरे समय पास में रहे। 8 वर्ष से कम उम्र के बच्चों के लिए उपयुक्त नहीं।
दस्ताने के कोड में I2C पिन के लिए Wire.begin(25, 26) लिखें।
इस वीडियो के साथ दिए गए विवरण का सख्ती से पालन करें।
वीडियो
वीडियो का लिंक जल्द यहाँ जोड़ा जाएगा।
यह कैसे काम करता है
- दस्ताने पर लगा MPU6050 मापता है कि हाथ कितना झुका और घूमा।
- ESP32 #1 ये एंगल ESP-NOW से भेजता है, जो बिना राउटर का सीधा रेडियो लिंक है।
- आर्म पर लगा ESP32 #2 इन एंगल को सर्वो की पोज़िशन में बदलता है।
- उँगली वाला बटन ग्रिपर को बंद और खोलता है।
ज़रूरी पार्ट्स
 2× ESP32 dev boards₹518× 2खरीदें
 MPU6050 (GY-521)₹172× 1खरीदें
 Push button₹3.45× 1खरीदें
 4× SG90 / MG90S servos₹218× 4खरीदें
 5V 3A supply₹253× 1खरीदें
- Small USB power bank (glove)× 1खरीदें
इस प्रोजेक्ट की किटकीमत पूछने पर
किट लेंवायरिंग
पावरग्राउंडसिग्नल
| # | से | जोड़ें |
|---|---|---|
| 1 पावर | Glove: MPU VCC | ESP32 #1 VIN |
| 2 ग्राउंड | Glove: MPU GND | ESP32 #1 GND |
| 3 सिग्नल | Glove: MPU SDA | ESP32 #1 D25 |
| 4 सिग्नल | Glove: MPU SCL | ESP32 #1 D26 |
| 5 सिग्नल | Glove: button SIG | ESP32 #1 D15 |
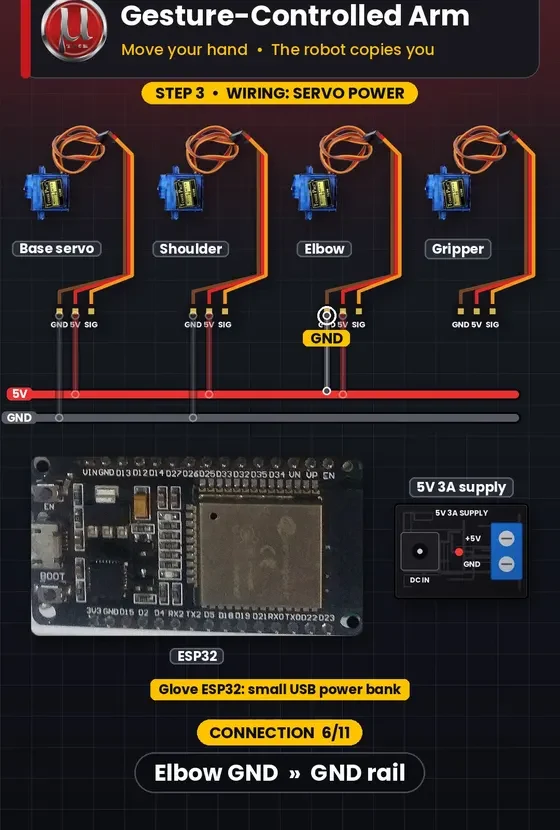
| 6 ग्राउंड | Glove: button GND | ESP32 #1 GND |
| 7 सिग्नल | Arm: base servo | ESP32 #2 D14 |
| 8 सिग्नल | Arm: shoulder servo | ESP32 #2 D27 |
| 9 सिग्नल | Arm: elbow servo | ESP32 #2 D26 |
| 10 सिग्नल | Arm: gripper servo | ESP32 #2 D25 |
| 11 पावर | All servo 5V | 5V 3A supply + |
| 12 ग्राउंड | All servo GND | 5V 3A supply − |
| 13 ग्राउंड | ESP32 #2 GND | Supply − (common ground) |
ट्यूटोरियल की तस्वीरें
3D प्रिंट फ़ाइलें
कोड
इस प्रोजेक्ट का टेस्ट किया हुआ Arduino / ESP32 कोड यहाँ कॉपी करने के लिए मिलेगा।